每年一道新赛题
FIRST 每年 1 月都会发布一套全新的赛题。拿到题目后,队伍要仔细研究场地道具、任务和规则,重新设计方案,再动手制造、编程和测试。上一年的经验不会白费,但每台新机器人都要从新问题重新出发。
2026–2027 FRC 赛季 · 秋季课程招生
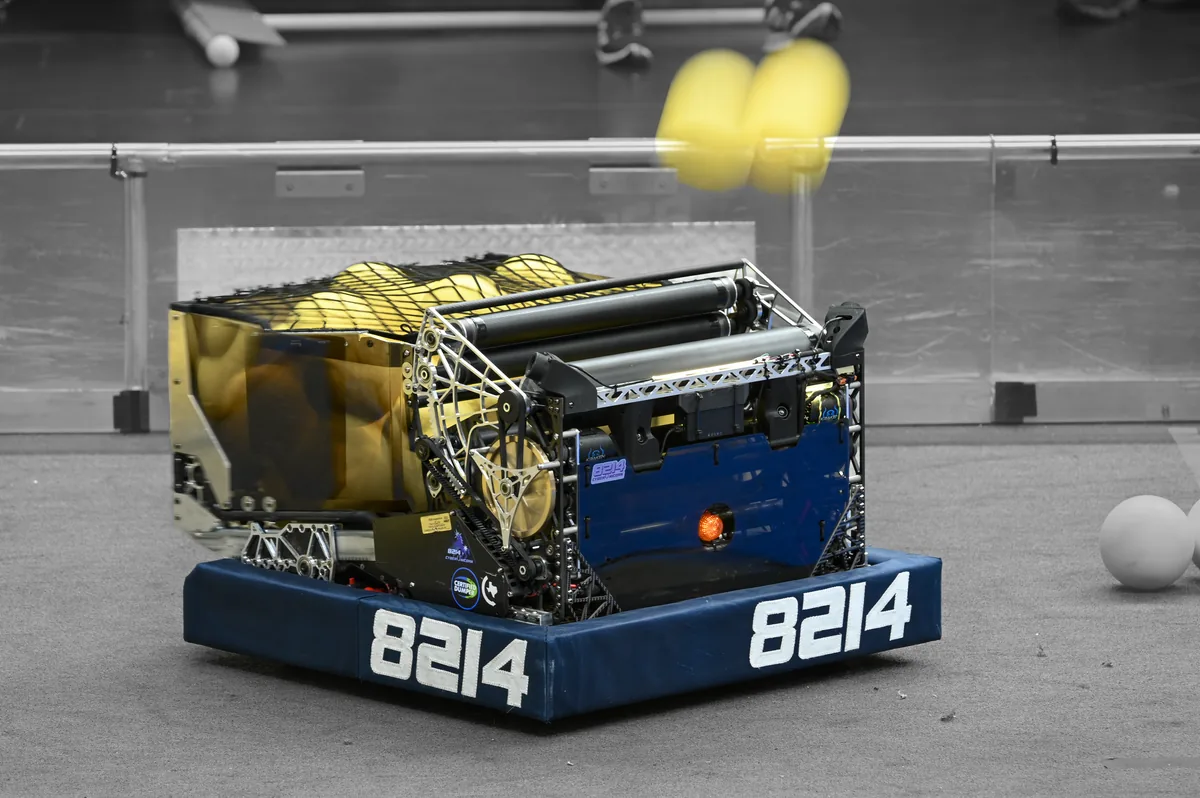
Team 8214 · 2026 赛季机器人
01 / 认识 FRC
FRC(FIRST Robotics Competition)由美国非营利组织 FIRST 创办,是一项面向中学生的机器人竞赛。参赛学生在导师的带领下,和队友一起设计、制作并调试一台真正的大型工业级机器人,再把它带到赛场。到了赛场上,机器人不仅要跑得动、完得成任务,还要经得起比赛中反复、高强度的使用。要做到这一点,队员们必须一起动手,解决机械、电气、软件和比赛策略等一个又一个真实的问题。
以下赛制以 2026 REBUILT 赛季为例。
FIRST 每年 1 月都会发布一套全新的赛题。拿到题目后,队伍要仔细研究场地道具、任务和规则,重新设计方案,再动手制造、编程和测试。上一年的经验不会白费,但每台新机器人都要从新问题重新出发。
比赛时,红、蓝两个联盟各有 3 台机器人同场竞技。队伍不仅要让自己的机器人稳定可靠地完成比赛,还要和联盟伙伴商量好分工,一起制定驾驶方式和比赛策略。
每场比赛的前 20 秒,机器人会按照预先编写好的程序自主运行;接下来的 2 分 20 秒,由操作手亲手操控。无论是写程序还是练驾驶,都要靠一遍遍的测试和练习,才能配合默契。
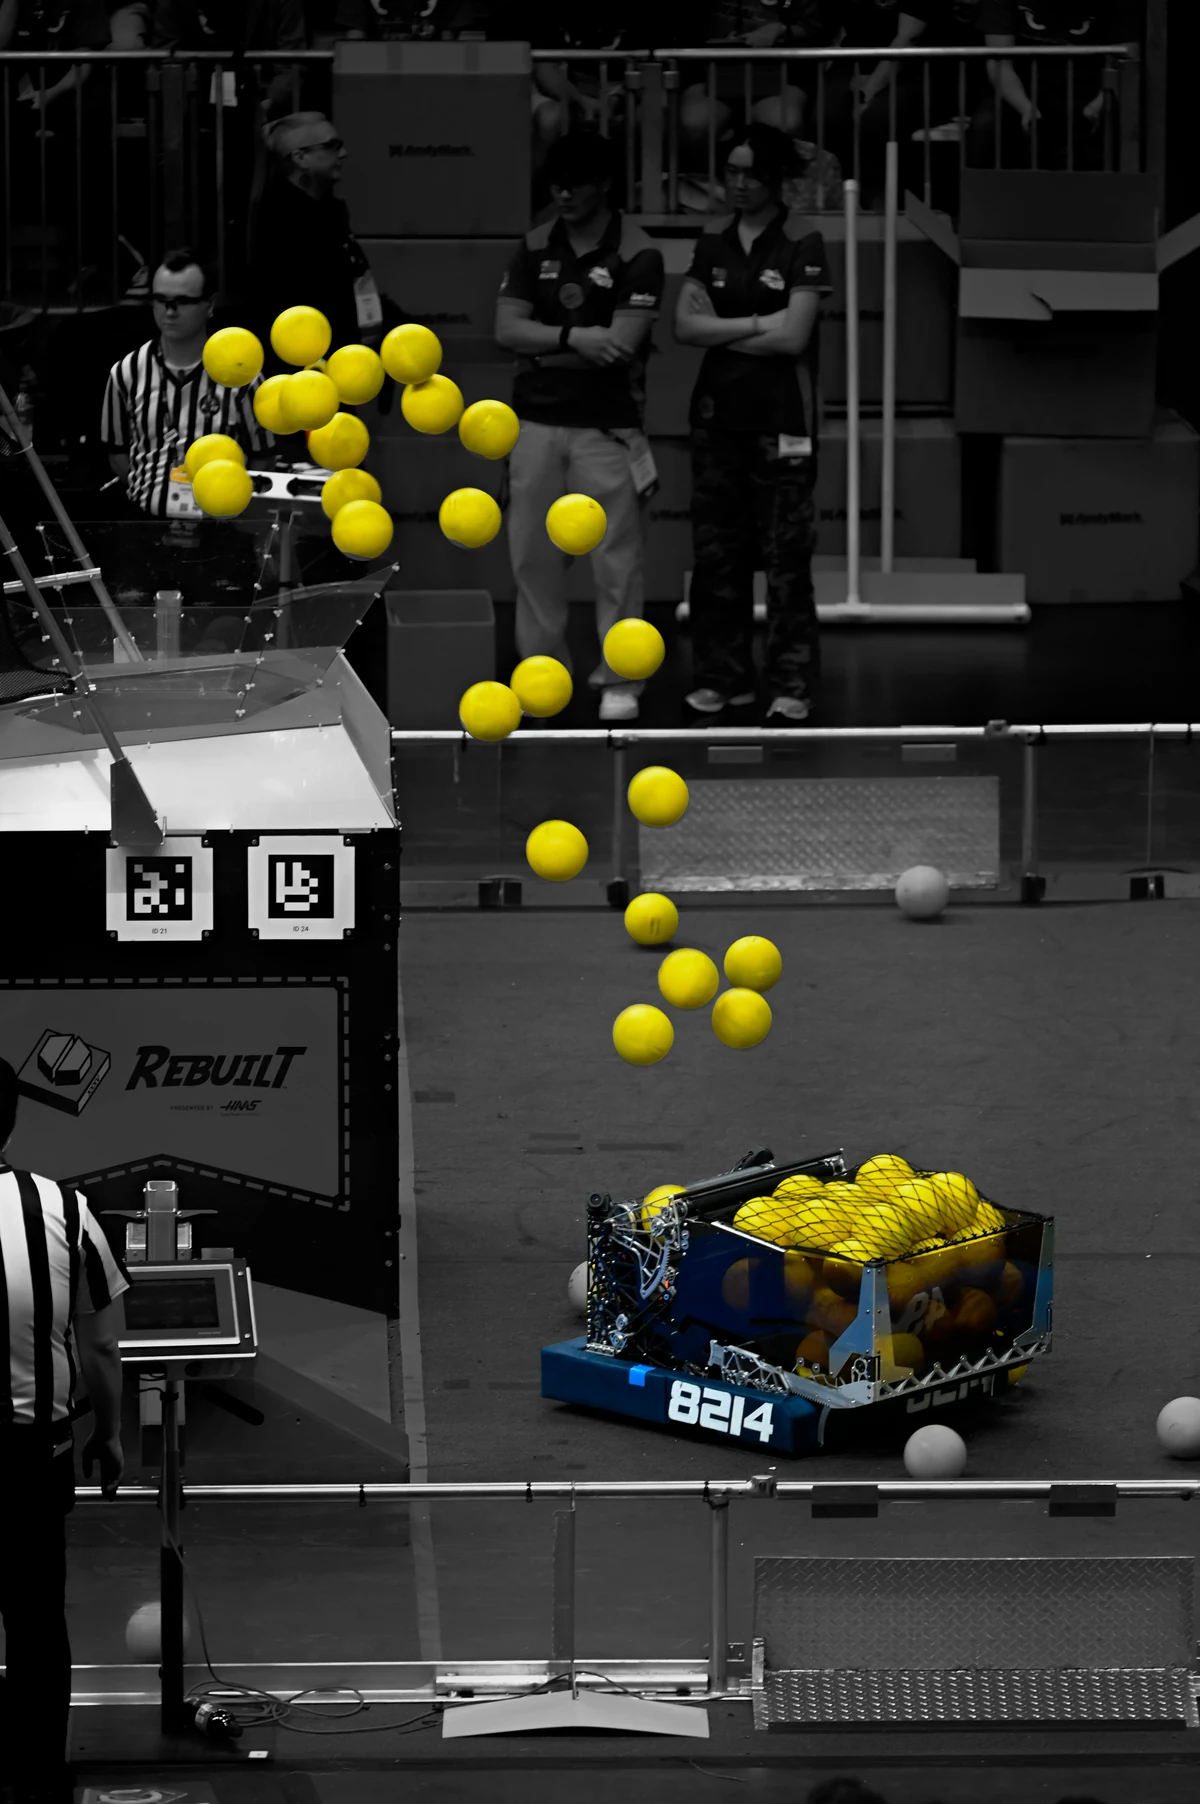
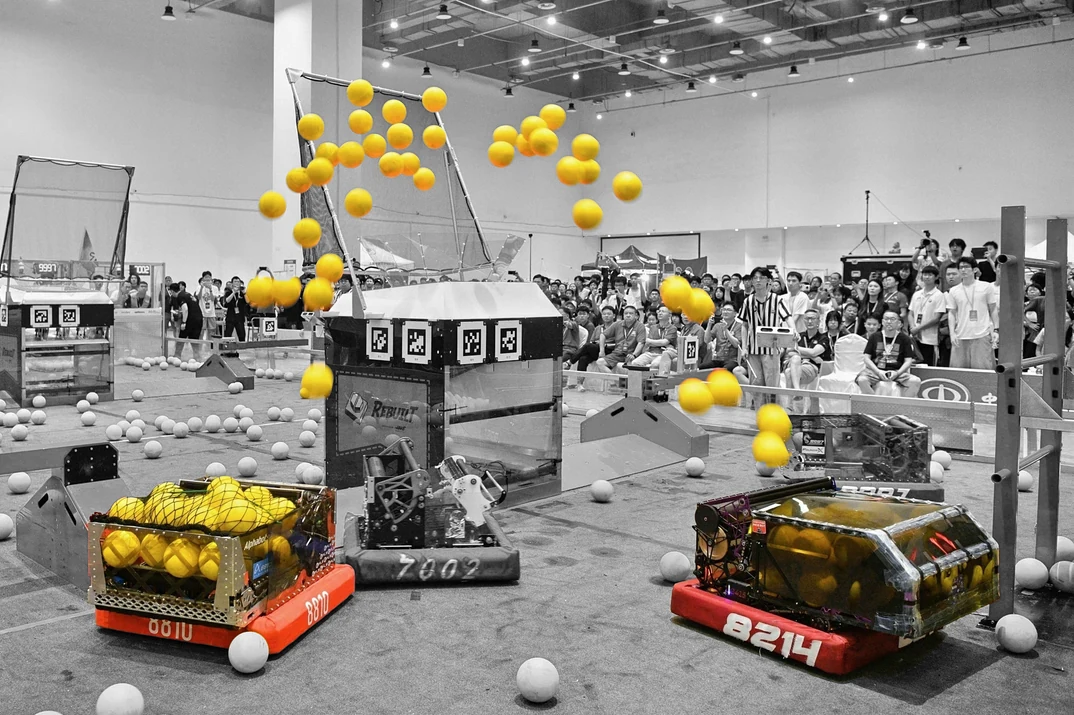
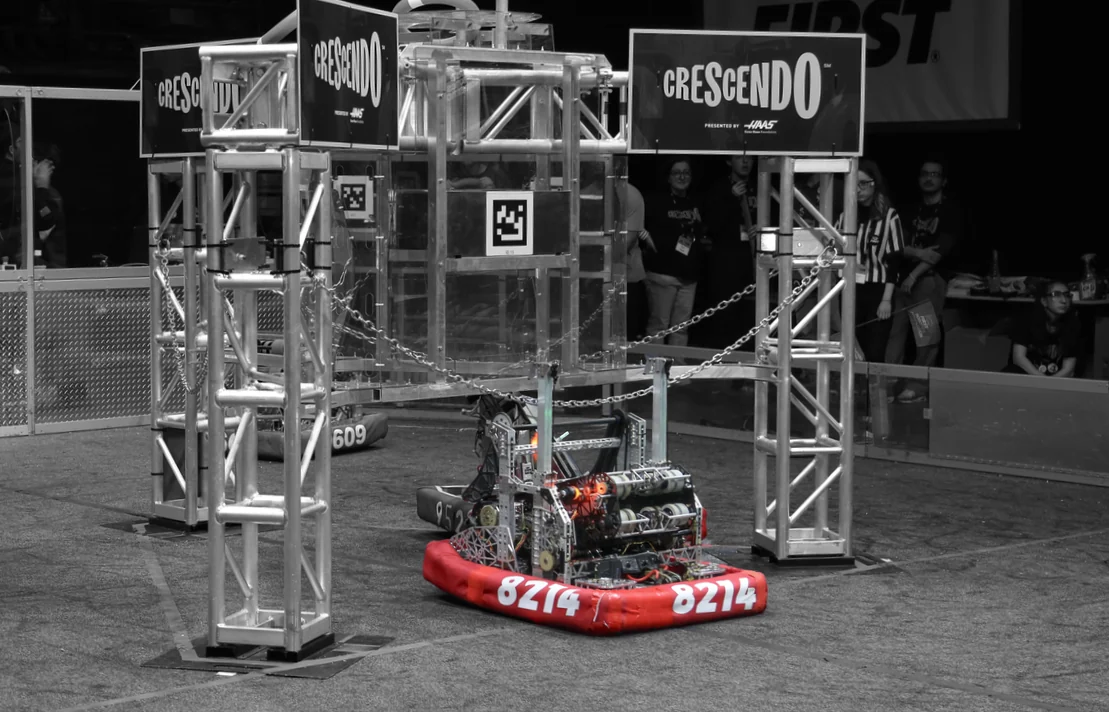
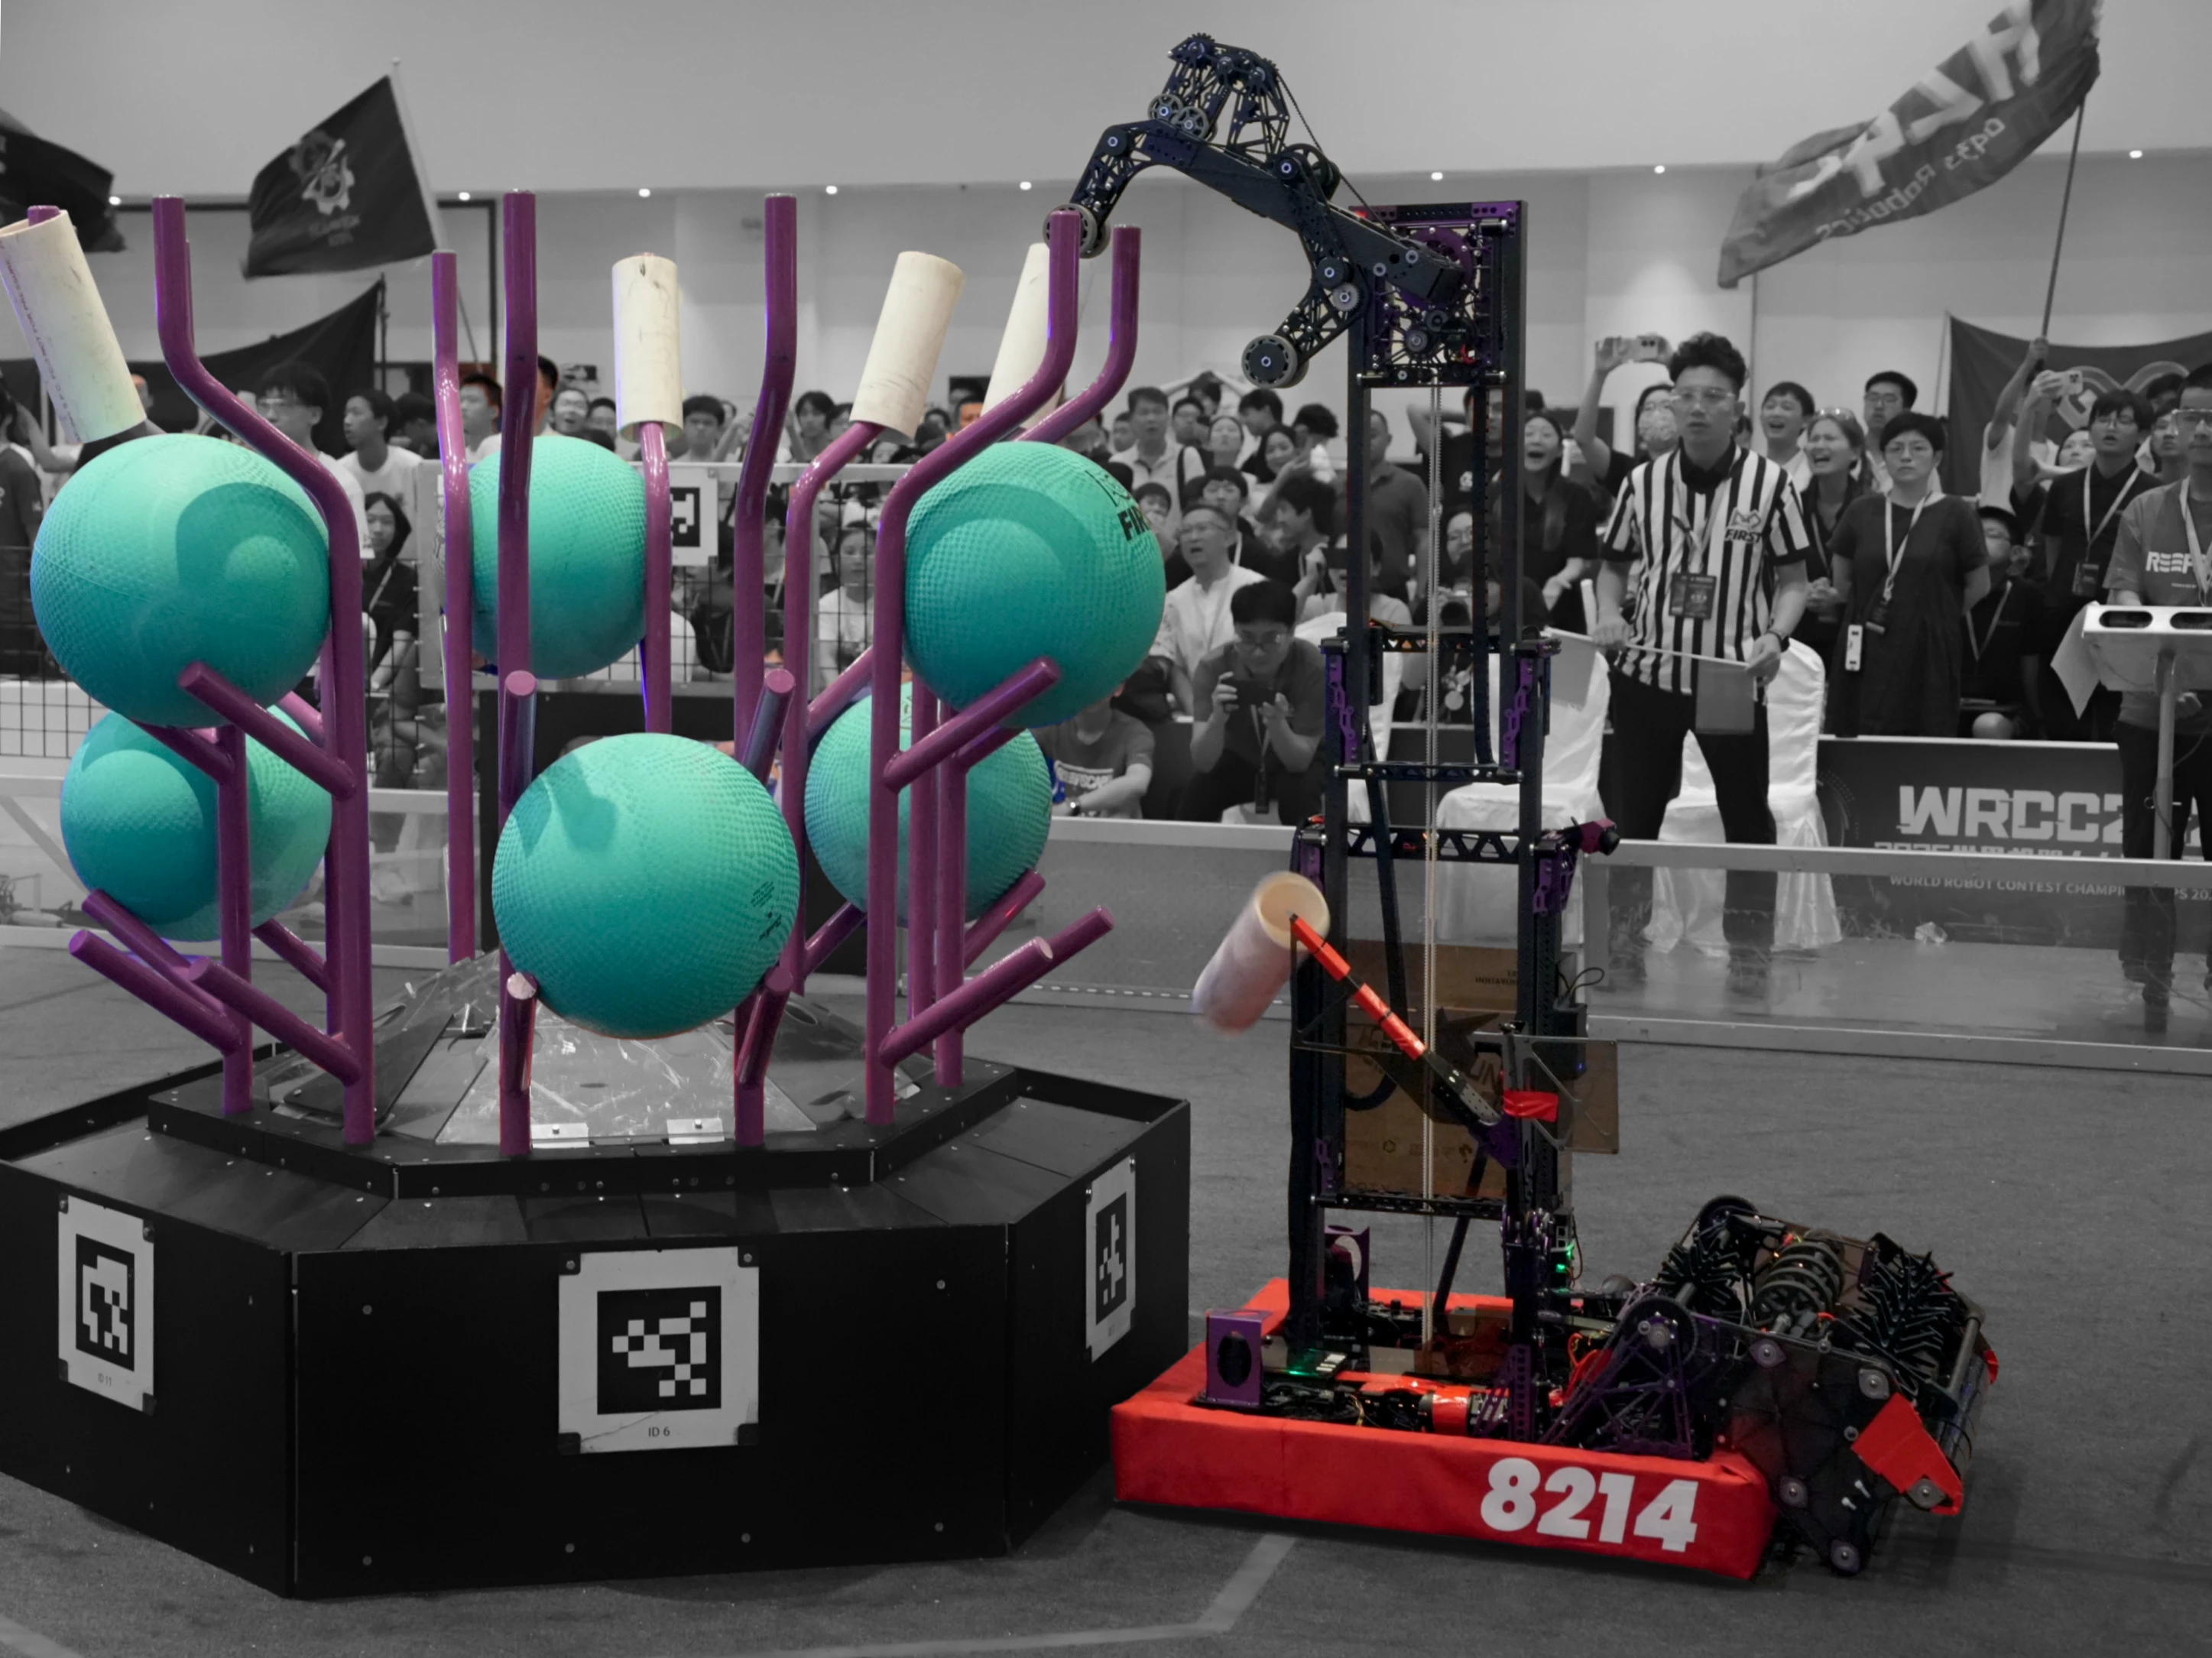
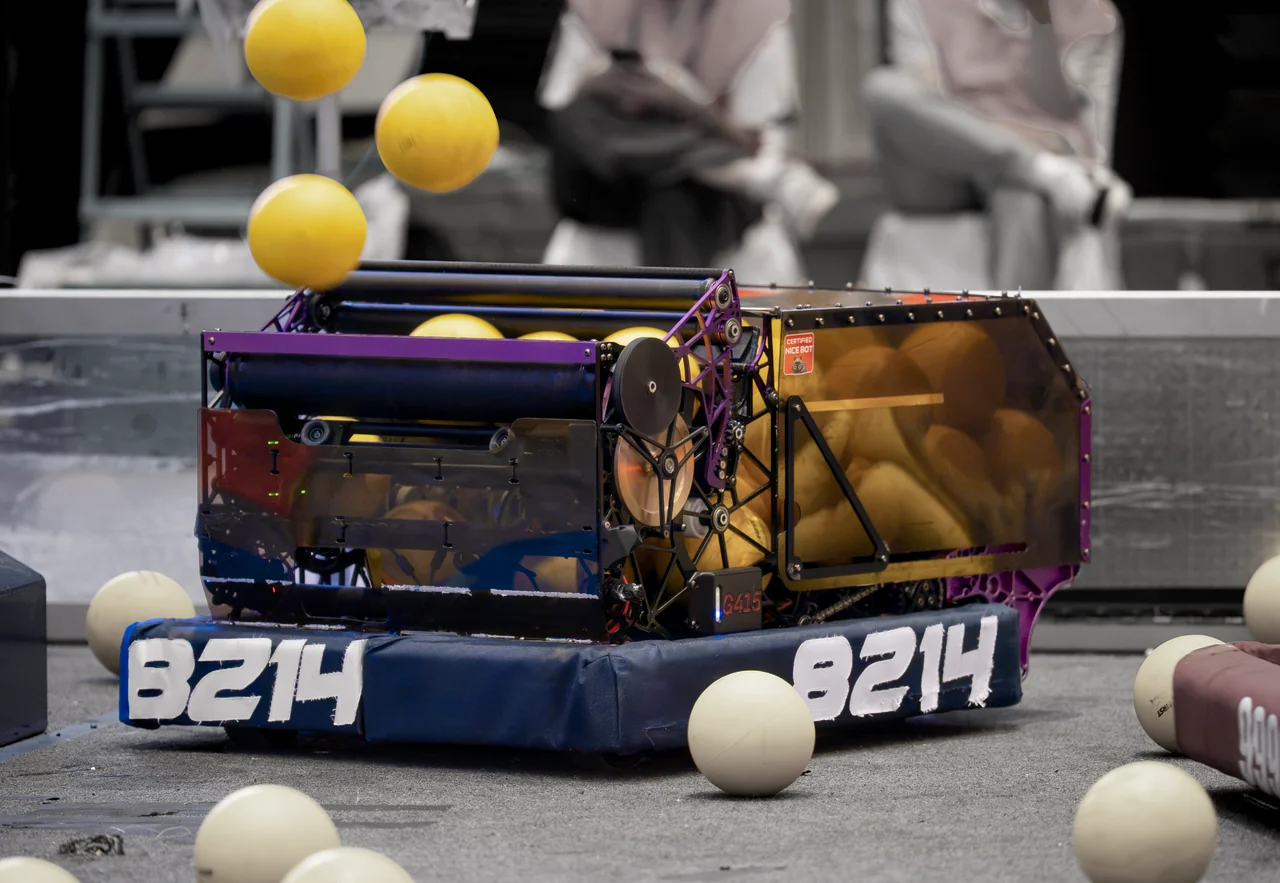
以 2026 赛季为例,机器人要收集并投射直径 150 mm 的黄色泡沫球 FUEL,还要穿越场地障碍、攀爬塔架来得分。任务各有各的难点,对机械结构和控制系统的要求也不尽相同。
一段有深度的工程经历,可以呈现你如何发现问题、做出选择、改进方案,以及为团队承担责任。原创作品、过程记录和个人贡献,都可以成为申请材料的一部分。
不同高校对课外活动、作品集和奖学金有不同要求。机器人经历的价值,在于真实的投入与收获;录取和奖学金仍以各校当年的要求及综合评估为准。

MIT 将 FIRST 列为 STEM 活动资源,并接受 Maker Portfolio(创客作品集)。如果你有原创工程作品,可以用设计记录、制作过程和演示,说明自己如何思考、动手和改进。
斯坦福的综合评估关注课外活动中的持续投入、影响力和求知欲。机器人项目中的深入钻研、团队贡献与个人成长,可以帮助你把兴趣和能力讲得更具体。

卡内基梅隆关注课外成就、领导力、坚持、协作与创造力。介绍机器人经历时,可以从自己承担的职责、解决的技术问题和迭代成果出发,呈现课堂之外的实践。

伯克利的综合评估考虑持续的学术与创造性成就,以及领导力、主动性和责任感。活动记录与个人见解短文中,可以通过具体工程任务说明你的贡献和成长。

剑桥鼓励与申请专业相关的课外学术探索,包括竞赛和项目。申请工程专业时,可以结合机器人项目中的技术问题与学习收获,说明你如何进一步探索专业兴趣。

多伦多大学工程学院通过补充申请了解课堂之外的成就,并考虑课外活动。机器人团队中的技术探索、职责和个人贡献,可以作为可核实的项目经历写入申请。
波士顿大学的本科新生奖学金关注学业表现、领导力、社区服务、主动性和创造力。团队组织、技术创新或公益活动中的实际行动,可以为这些能力提供具体例子。

WPI 为 FIRST 参赛学生设置设计创新与社区贡献奖学金。申请需要展示相应成果,并提交导师提名;申请资格、名额和时间以当年公告为准。
以下为 FIRST 官方名单中的部分合作伙伴。
 3M
 Google.org
 Apple
 Boeing
 Caterpillar
 FedEx
 General Motors
 John Deere
 NASA
 National Instruments (NI)
 Qualcomm
 Rockwell Automation
02 / Team 8214
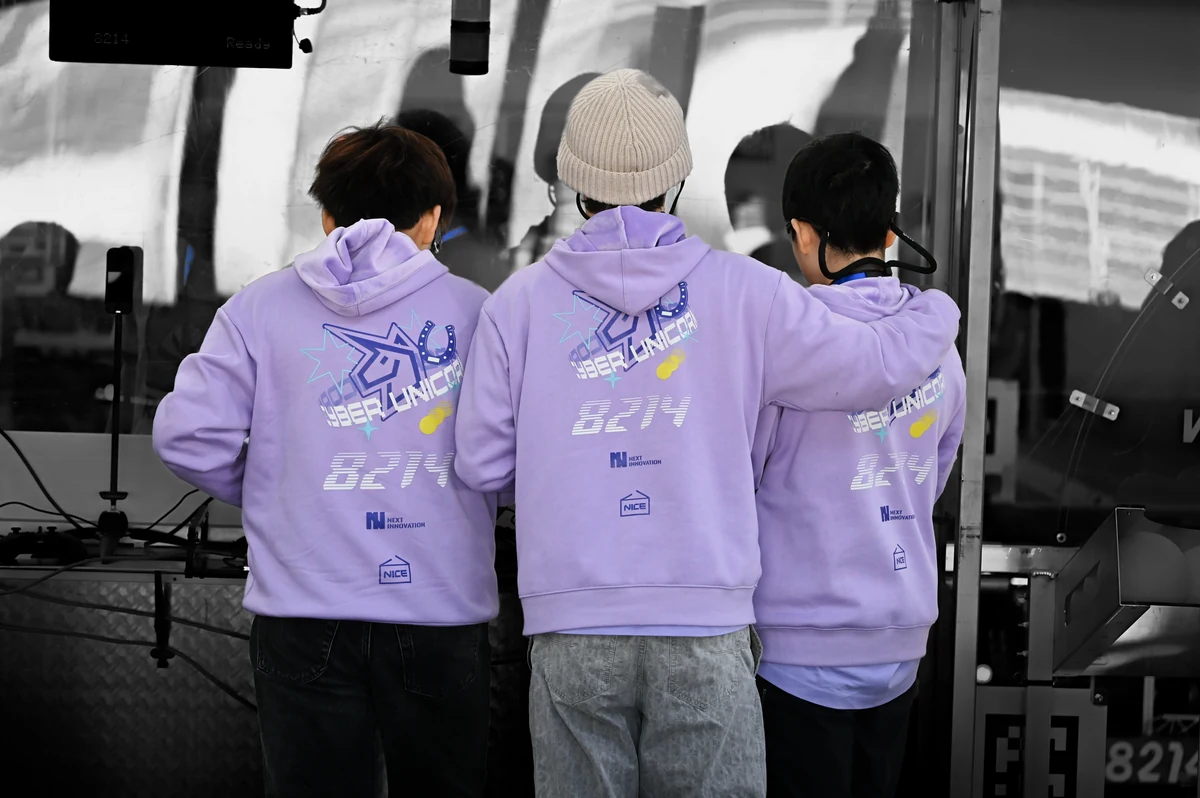
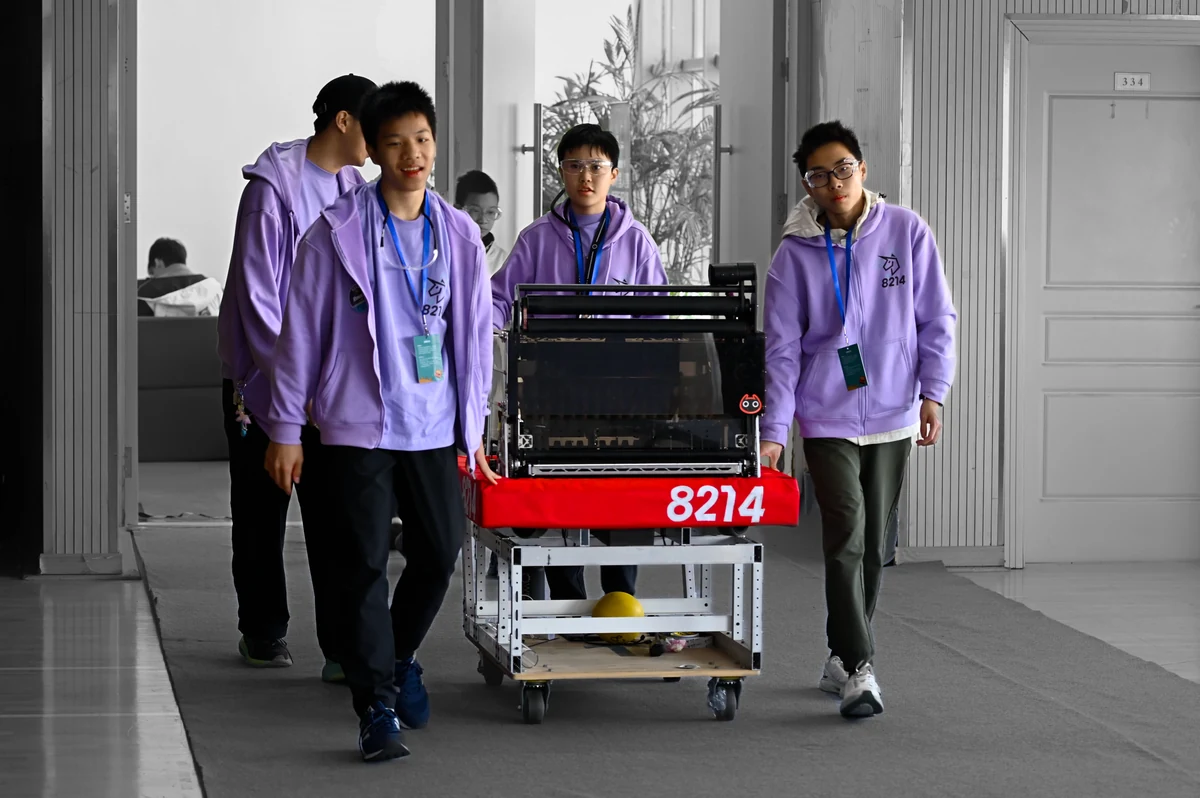
从正赛研发、赛场比赛到季后赛复盘,再到新赛季前的技术准备,Team 8214 全年持续训练。我们把设计、制造、编程、测试和比赛中的经验带进课程,帮助学生理解一台机器人如何从方案走到赛场。
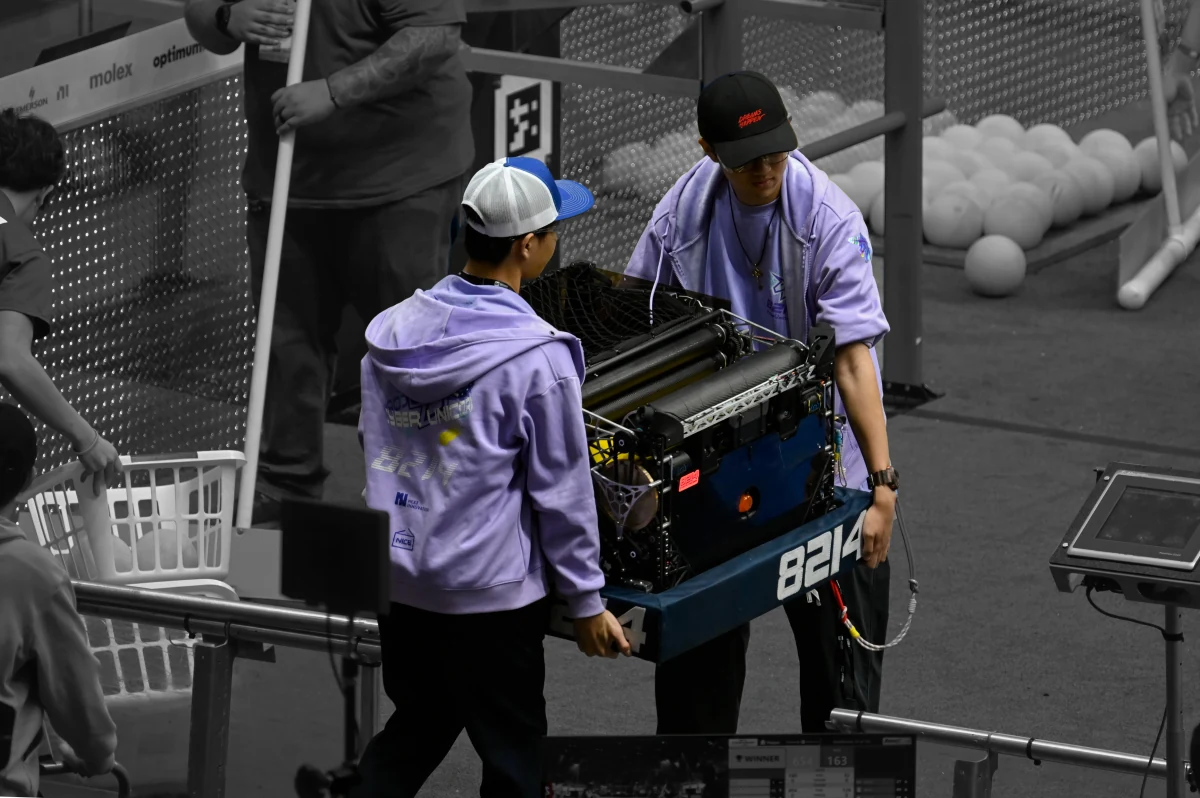
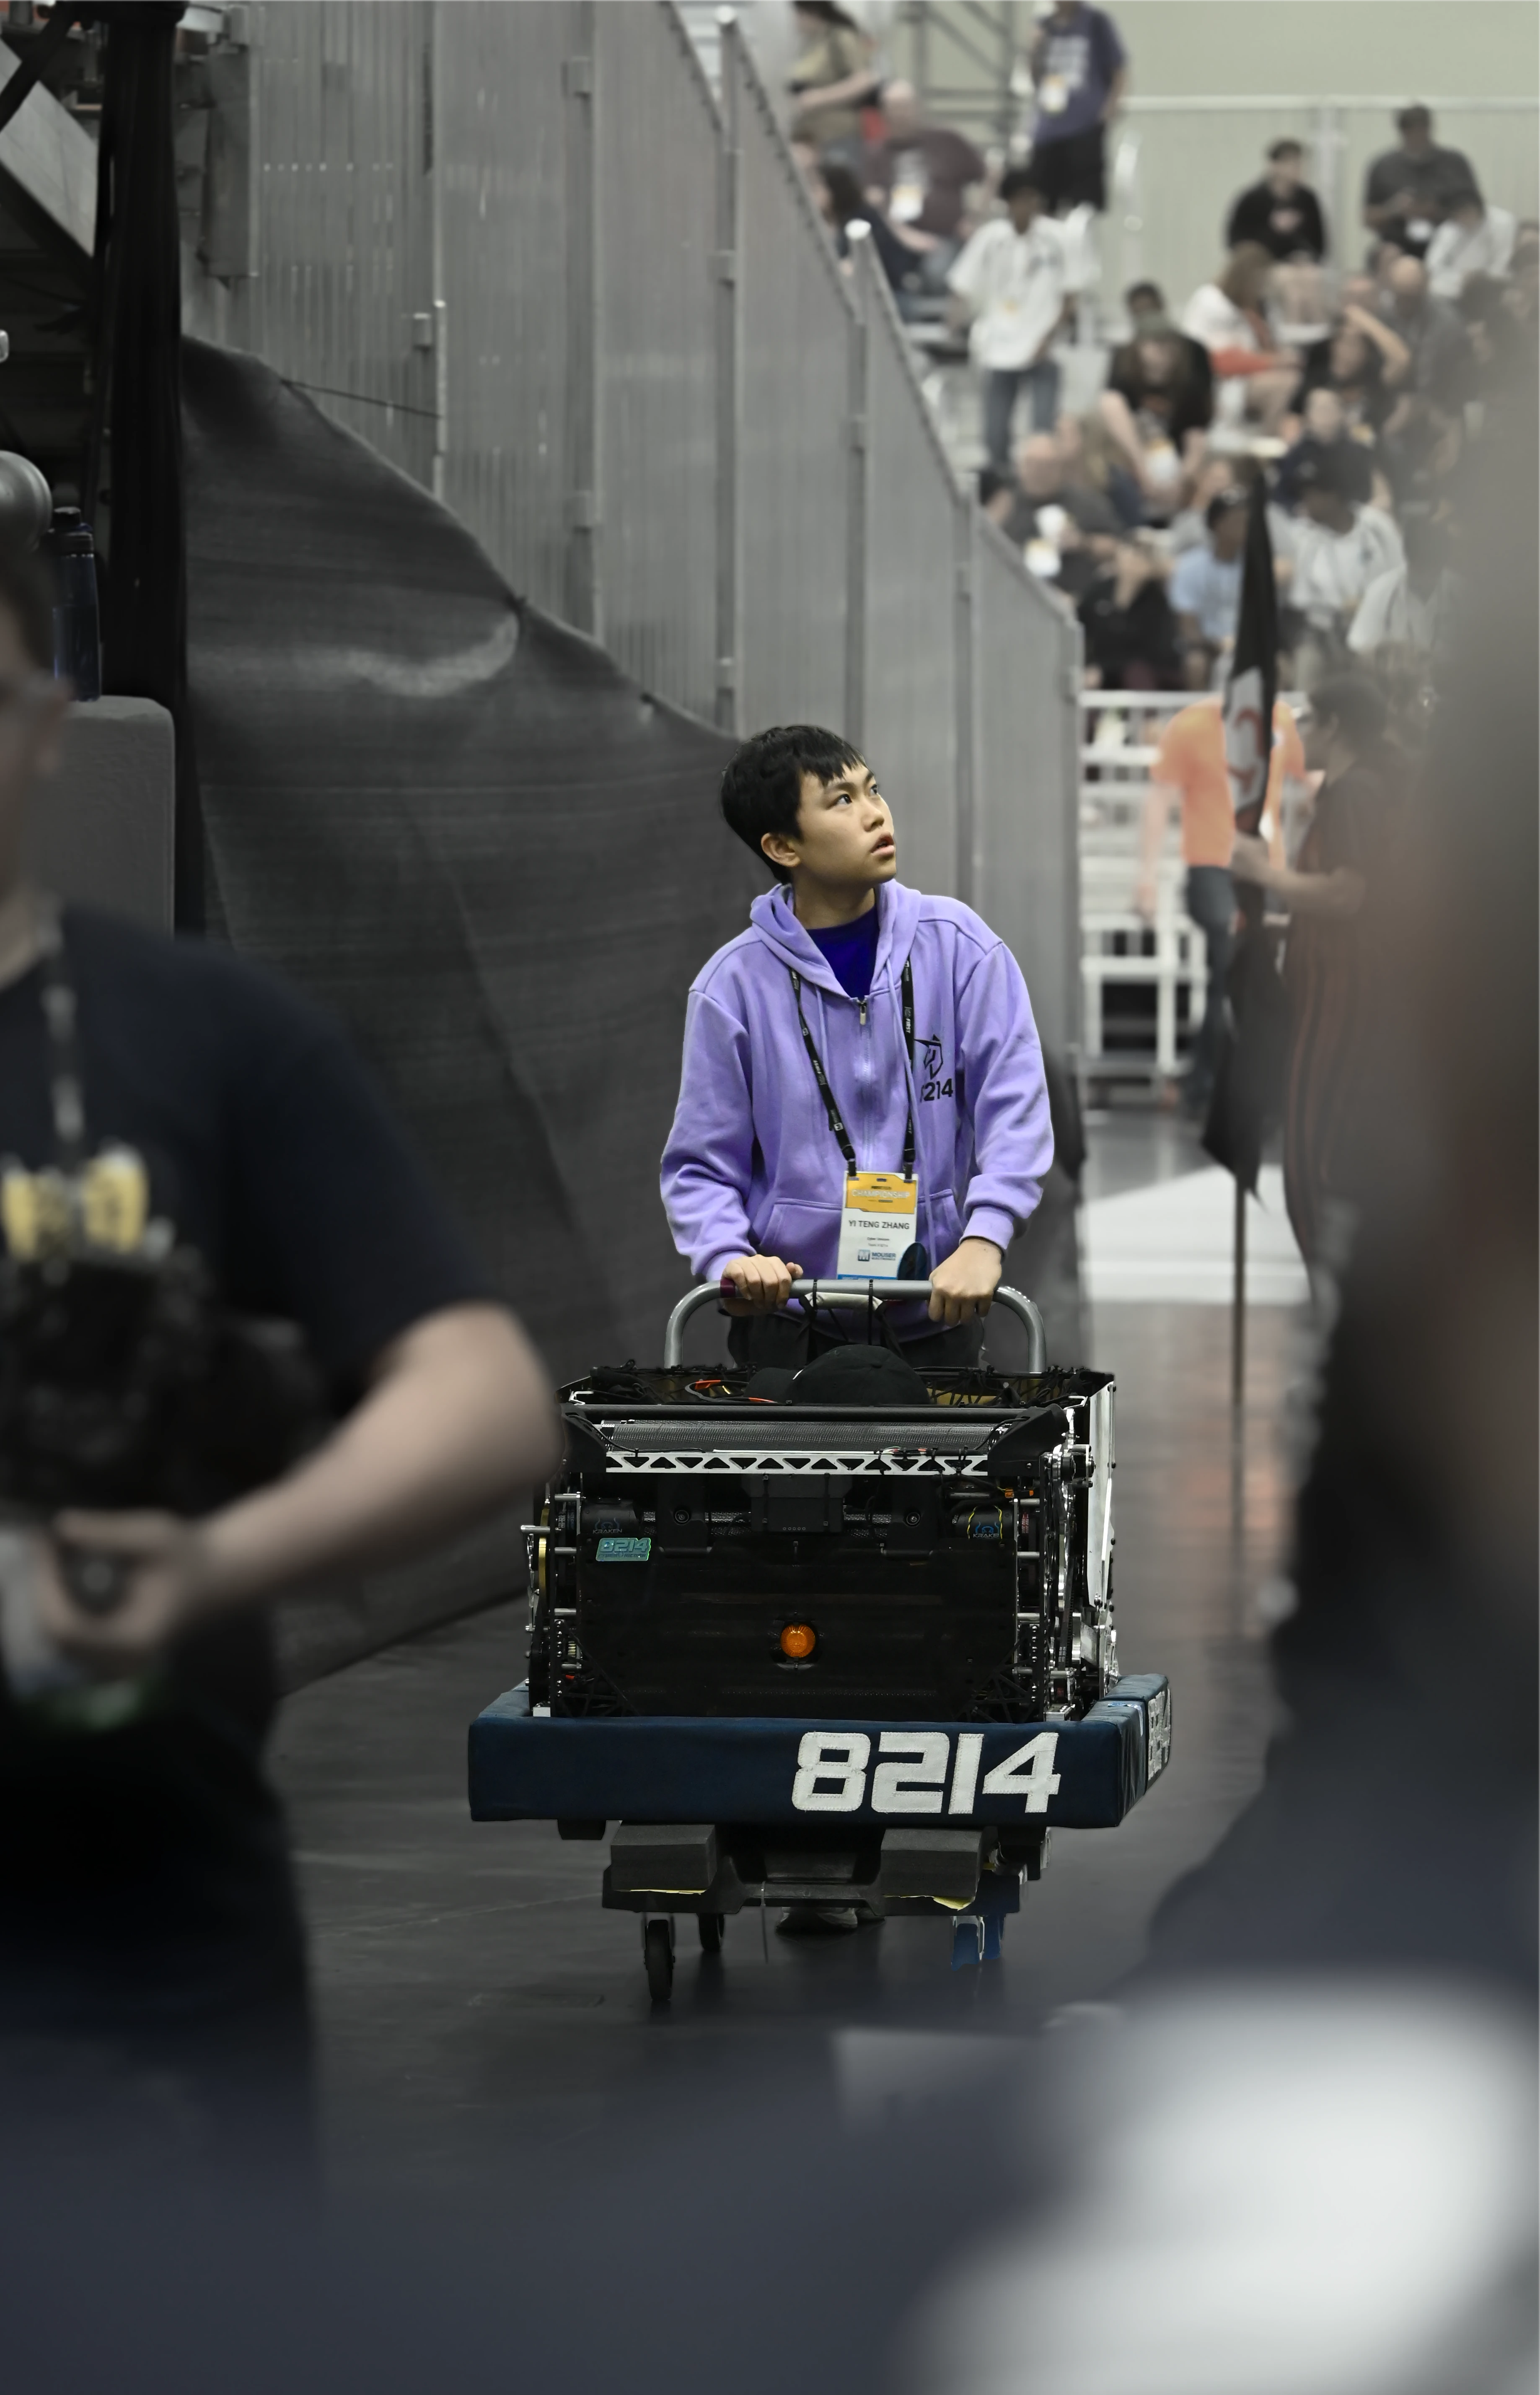
2026 世锦赛 Hopper 分区
Galileo 分区 · 第六联盟队长
Hopper 分区 · 第六联盟第一轮选队
Galileo 分区 · Industrial Design Award
Hopper 分区 · Innovation in Control Award
休斯顿世锦赛 Hopper 分区
控制创新奖上海区域赛
冠军WRCC 中国季后赛
冠军、工程启发奖休斯顿世锦赛 Galileo 分区
分区亚军、工业设计奖上海区域赛
淘汰赛第三、工业设计奖土耳其 İstanbul 区域赛
自动程序奖WRC 中国季后赛
冠军土耳其 Haliç 区域赛
冠军、工业设计奖北京世界机器人大赛
一等奖、卓越工程奖、最佳质量奖美国 Smoky Mountains 区域赛
工业设计奖上海季后赛
冠军、最佳创意奖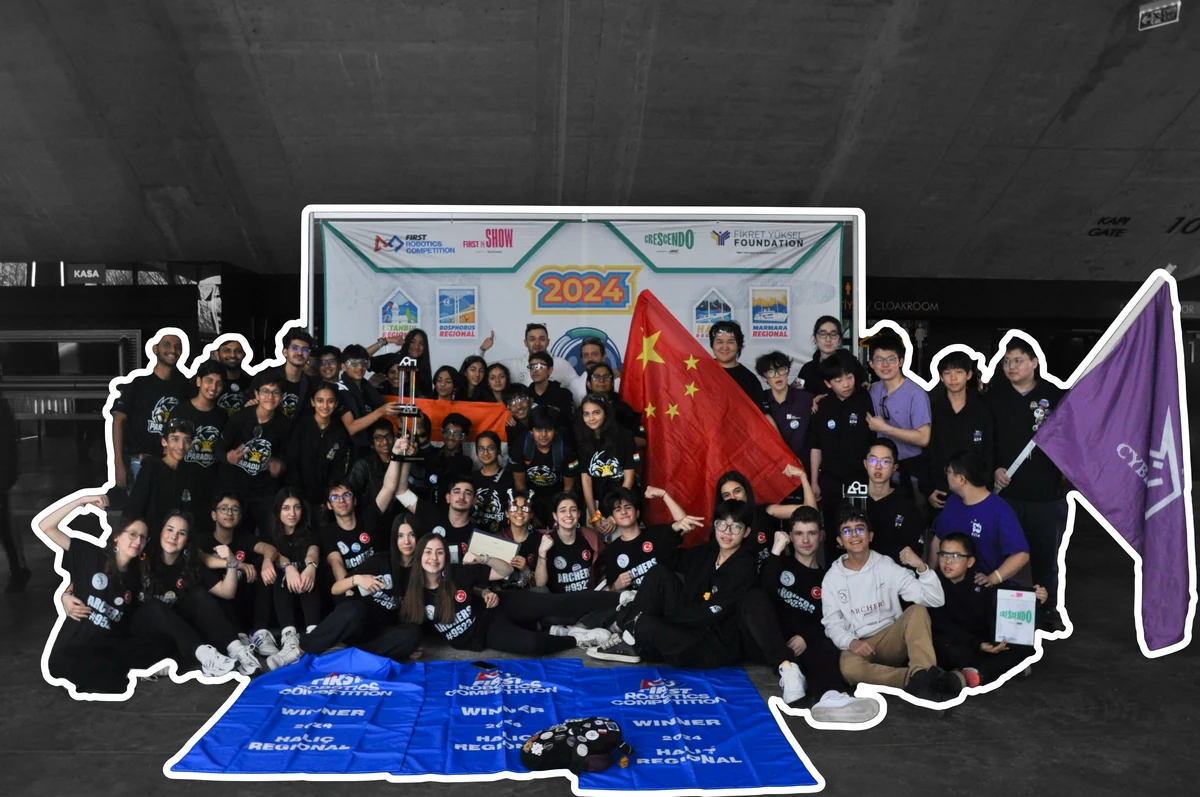
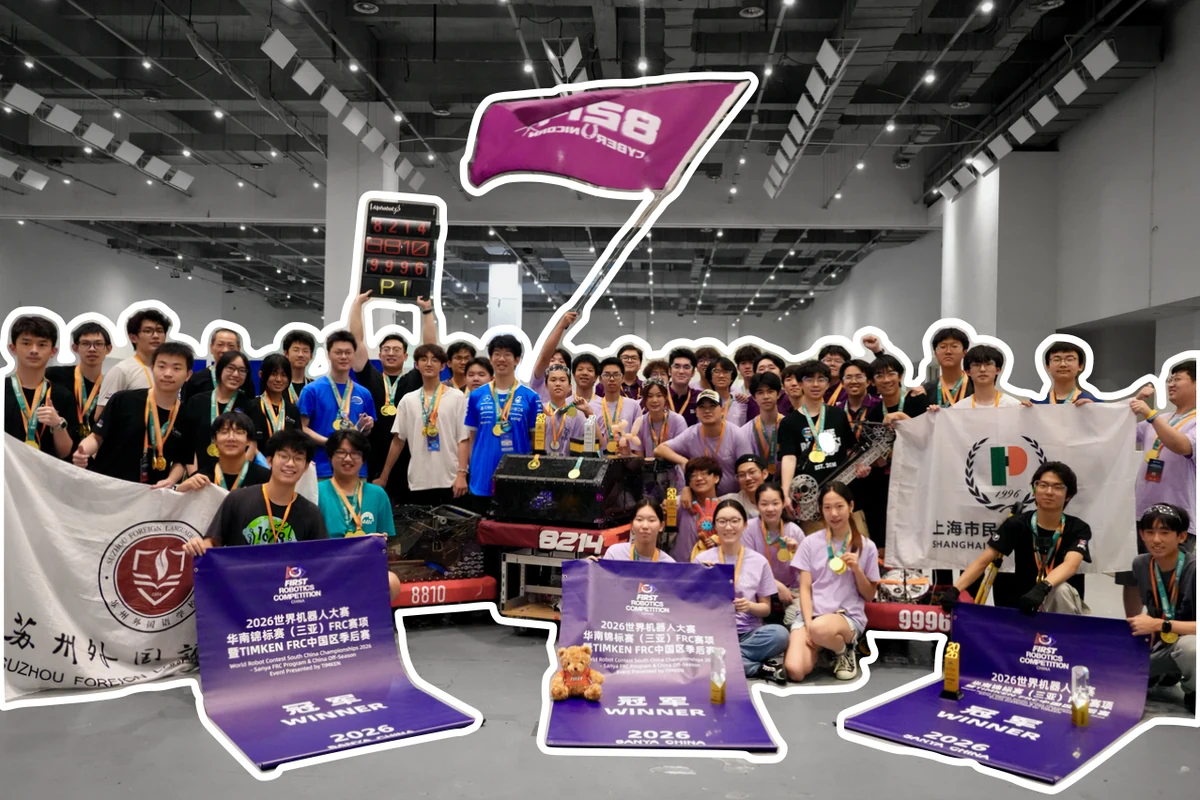
部分校友已前往以下高校,在计算机科学、机械工程、物理与艺术等领域继续学习。
做一台机器人,靠的是持续积累。赛季前先把技术准备做足,正赛阶段边研发边比赛,季后赛再回头复盘、改进。每个阶段都围绕真实项目展开,让学到的知识在动手实践中真正派上用场。
11 月—次年 1 月
本期秋季课所在阶段赛季前训练
学生们通过小组机器人项目,把设计、装配、编程和测试从头到尾走一遍。有 FRC 经验的同学,则进一步钻研关键技术,提前为新赛季做足准备。
1 月—5 月
正赛 · 世锦赛
队伍围绕年度赛题完成机器人研发、系统联调和驾驶训练,然后正式参赛。如果拿到当季世锦赛资格,再结合实际情况安排参赛计划。
6 月—9 月
季后赛训练
面向已有 FRC 基础的学生,继续深入数字制造、编程与视觉定位等领域;结合国内赛事动手制作和测试机器人,把新想法放到实战里检验。
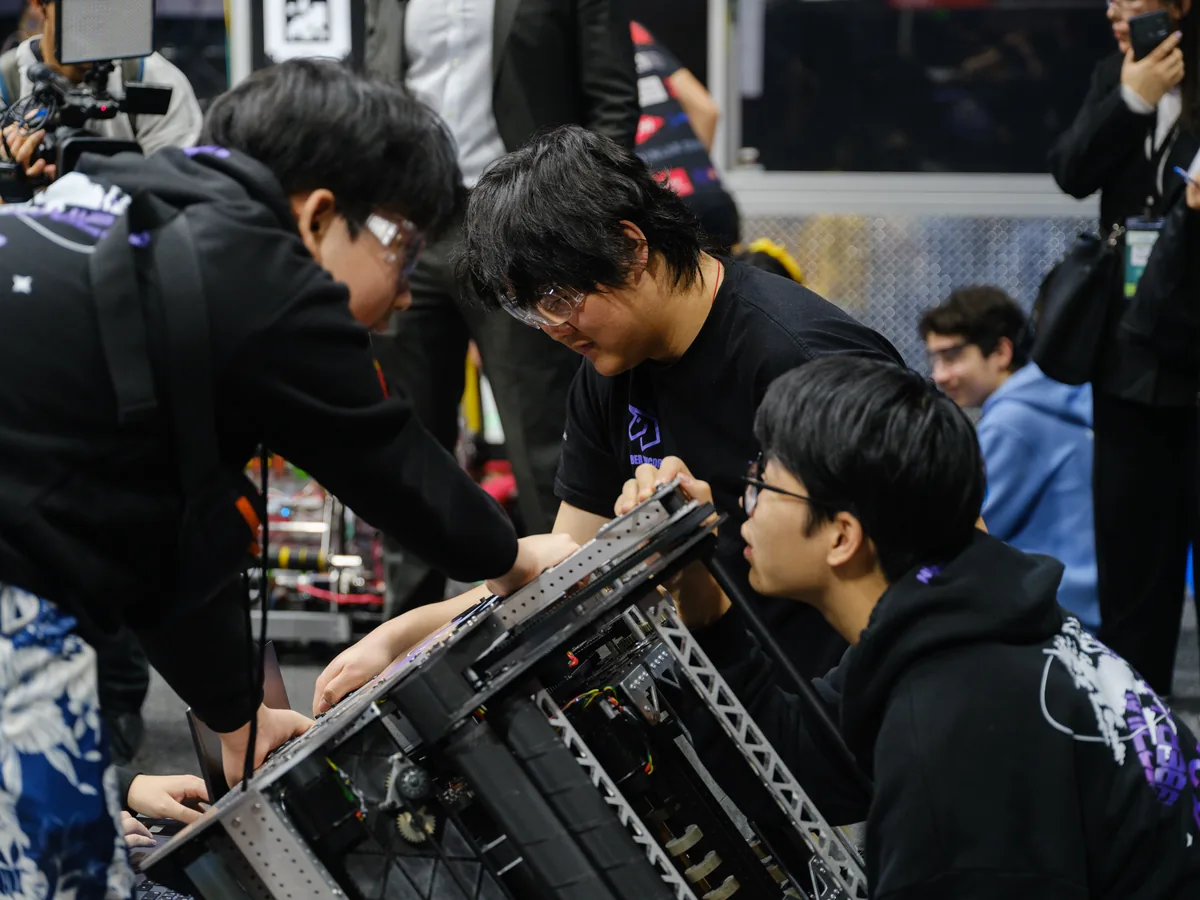
八周时间里,学生以小组为单位,围绕基地设计的 FRC 模拟赛题,亲手完成一台小型机器人。从读懂规则、讨论方案,到装配、编程和测试,每节课都在推进同一个项目。课程结束前,小组会带着自己的机器人参加基地内的比赛,并通过工程答辩,讲清每一步设计和改进背后的想法。
8 次课每次约 6 小时
约 48 小时线下实践
每组 3–5 人共同完成一台机器人
2 对 2课程内遥控比赛
课程采用项目式学习(PBL):不是先学一堆知识再做题,而是遇到一个真实的问题,再去查资料、讨论方案、动手验证。学生在完成作品的过程中学会分工协作,也通过一次次测试和比赛,检验自己的方案到底行不行。
每组 3–5 人,用统一的标准底盘起步,把重心放在上层机构的设计和制作上,最后完成整机装配、编程与测试。
小组带着自己的作品参加课程内 2 对 2 遥控比赛,再用工程答辩讲清楚设计思路、测试结果,以及做过哪些改进。
小组会整理好三维设计模型(CAD)、电气接线图、程序代码、测试记录和工程日志,让从想法到作品的每一步都有迹可循。
03 / 秋季八周课程安排
课程从 2026 年 11 月 7 日持续到 12 月 26 日,每周六在广州线下上课,每次约 6 小时。八次课始终围绕同一个小组项目展开:先明确任务,再一步步完成机械、电气和软件开发,最后把机器人带上课程比赛检验成果,并对一路上的选择与收获进行复盘。
2026.11.07—12.26 · 每周六
第 1–2 课11.07—11.14
制定项目计划,学习基础 CAD,搭建小组的 AI Agent 工作流。
第 3–4 课11.21—11.28
完成底盘装配、电气布线和遥控程序,开始驾驶练习。
第 5–6 课12.05—12.12
完成上层机构设计、加工、装配与动作控制。
第 7–8 课12.19—12.26
完成系统联调与改进,整理工程资料,参加比赛和答辩。
认识 FRC、分析任务、组队分工、工具安全、Onshape 入门
读懂比赛要求,学会把大目标拆成一个个可以检验的小任务;同时养成安全使用工具的好习惯。
本课完成小组阶段计划、任务板、功能清单,以及简单板件 CAD 模型。
提示词设计、工具调用、API 与 MCP、团队知识库、AI Agent 工作流
弄明白 AI Agent 如何读取资料、调用工具,搭一套能用在机器人研发上的小组工作流,并学会检查它的输出靠不靠谱。
本课完成小组 AI Agent 工作流手册,包含提示词模板、工具清单、使用规范及至少两个 Agent 配置。
底盘结构、传动、电机与减速器、零件识别、装配调试
搞懂动力是怎么传到车轮的,并亲手完成标准底盘的机械装配与调试。
本课完成完成机械装配与调试的标准底盘。
电源与控制器布线、传感器、WPILib、命令式编程、遥控驾驶
完成底盘的电气连接,搭好 WPILib 开发环境,让机器人能听懂手柄的指令。
本课完成完成电气连接的底盘、可遥控的基础程序,以及接线检查表。
比赛任务拆解、方案比较、Onshape 建模、加工文件
把比赛要完成的动作拆成机构需求,选出方案,并完成 CAD 设计和加工准备。
本课完成机构方案对比表、上层机构 CAD 模型,以及加工文件。
加工与检验、机构装配、传感器布线、动作编程、调试
完成上层机构装配,编写并调试动作程序,让机构能按指令稳稳地动起来。
本课完成装配完成的上层机构、可运行的控制程序,以及装配问题记录。
整机装配、电气终检、安全测试、功能验证、改进后复测
把机械、电气和软件系统整合到一起,记录测试数据,再根据数据改进机器人。
本课完成集成完成的整机、测试数据表,以及改进记录。
最终检查、课程内 2 对 2 比赛、工程答辩、项目复盘、后续规划
在比赛里展示机器人,用设计和测试记录讲清楚方案是怎么形成的、又是怎么一步步改进的。
本课完成每组完成一台通过技术检查并参加课程内比赛的小型机器人,并整理 CAD 模型、电气图、代码仓库、测试记录和工程日志。
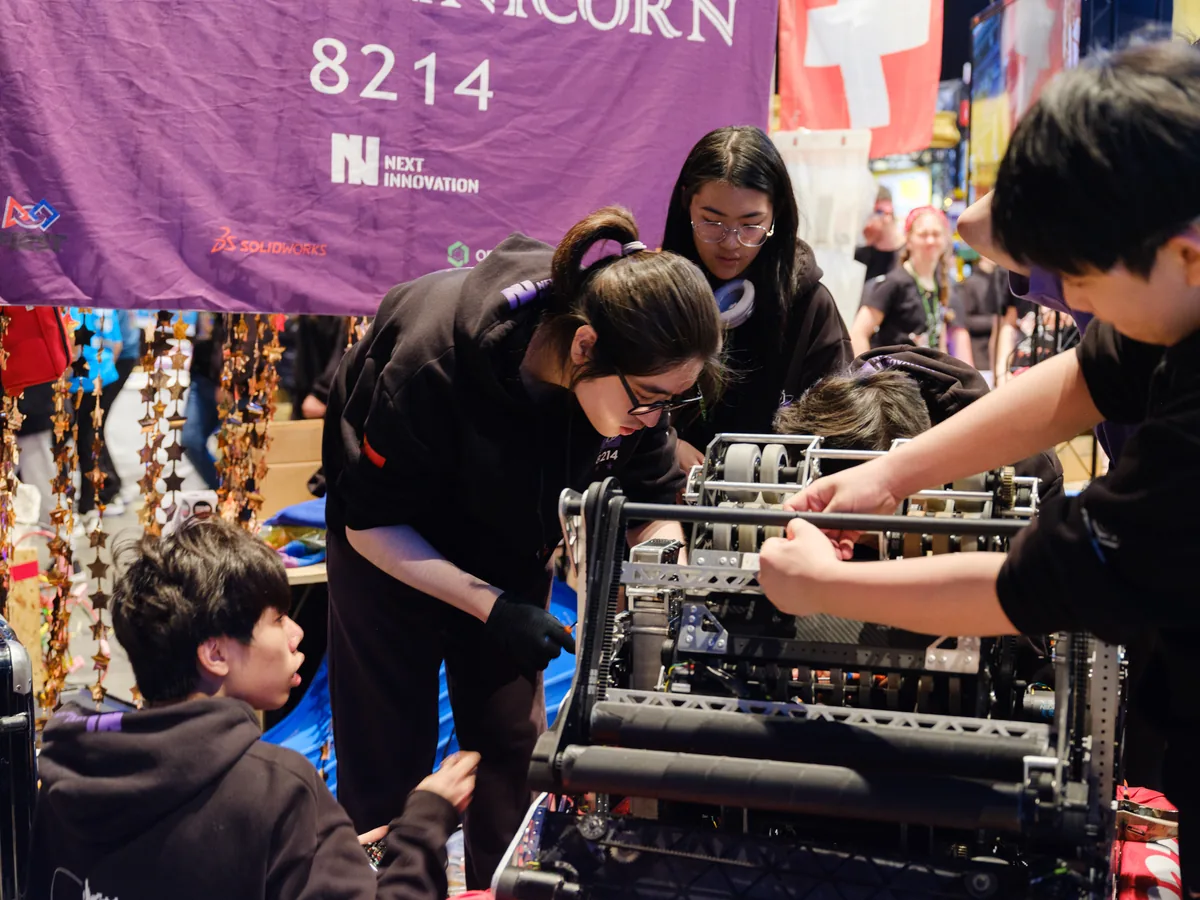
从加工、装配到调试,学生们在解决一个个实际问题的过程中学工程知识,也练就了分工、沟通和协作的本事。
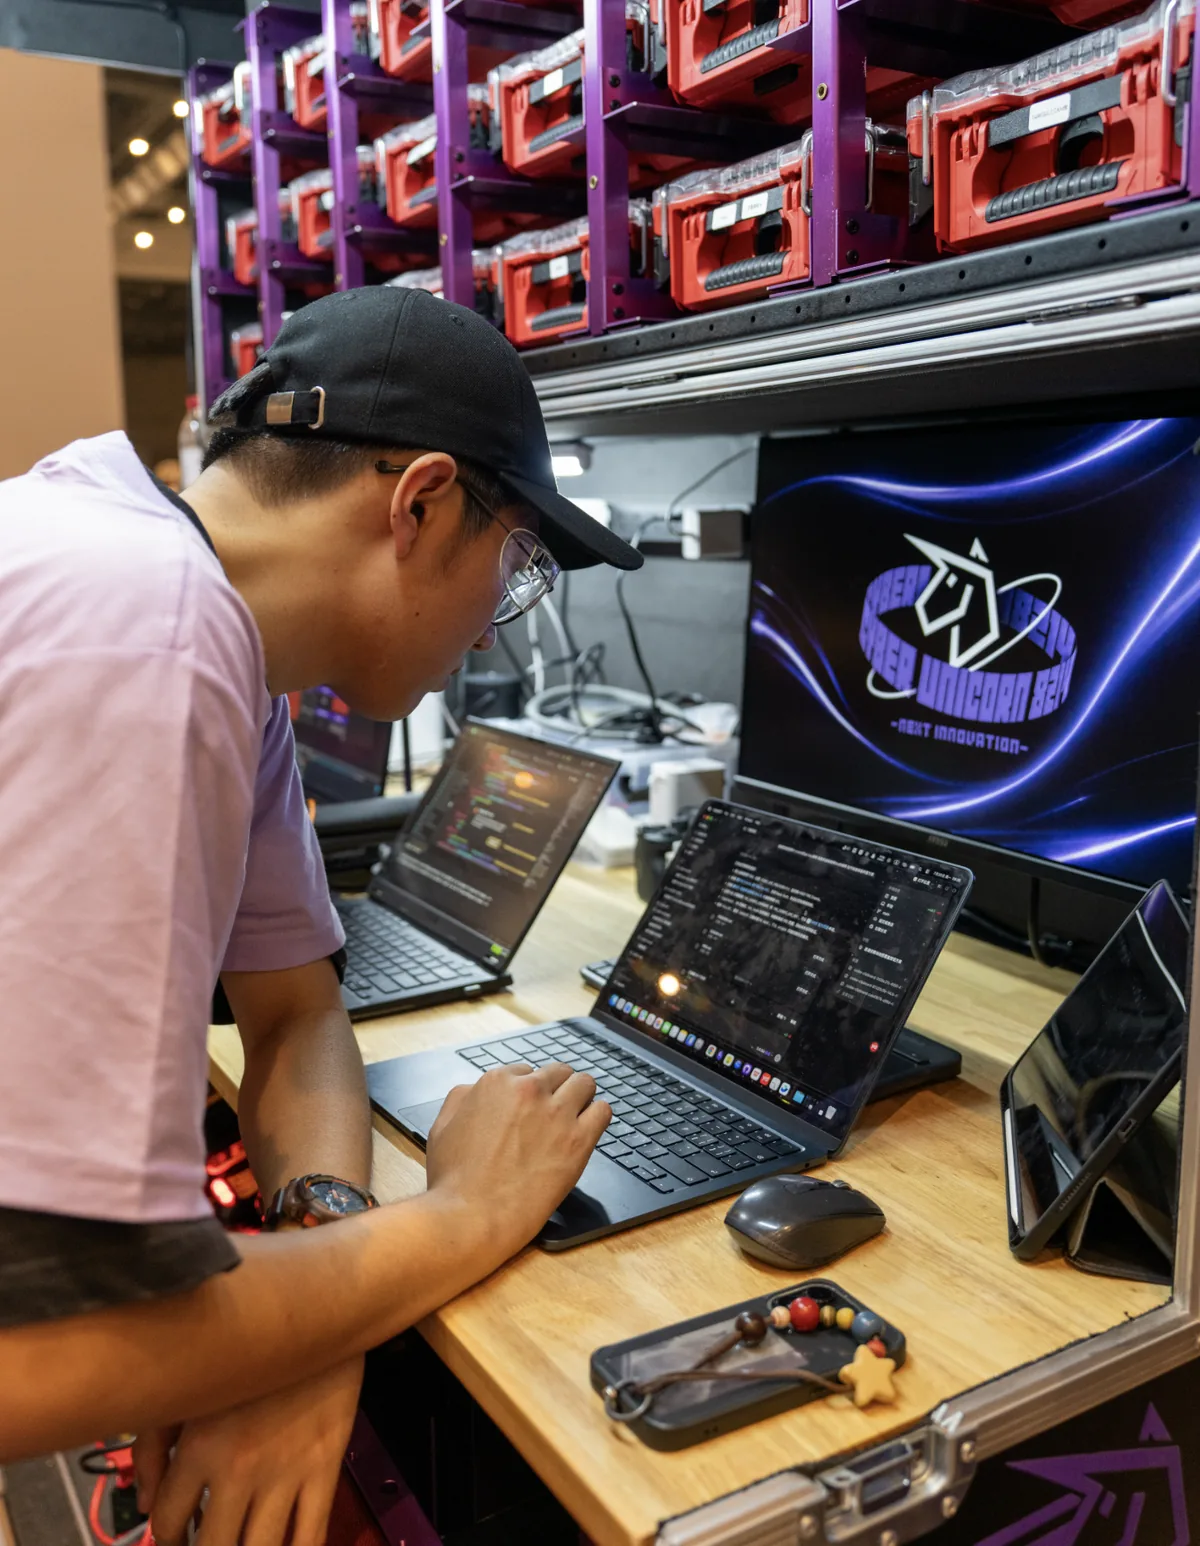
在导师指导下,学生们用 AI 辅助理解代码、分析报错、设计测试,搭建起服务机器人研发的 Agent 工作流;再通过实机调试去检查 AI 的输出,找出问题、改进方案。
主导师负责课程体系、工程方向与项目把关;团队里还有机械设计与加工、机器人控制与软件、比赛策略、媒体记录和运营等各领域的导师。他们把多年研发、调试和带队比赛的经验,变成手把手的具体指导,带着学生动手实践、检验结果、复盘改进。
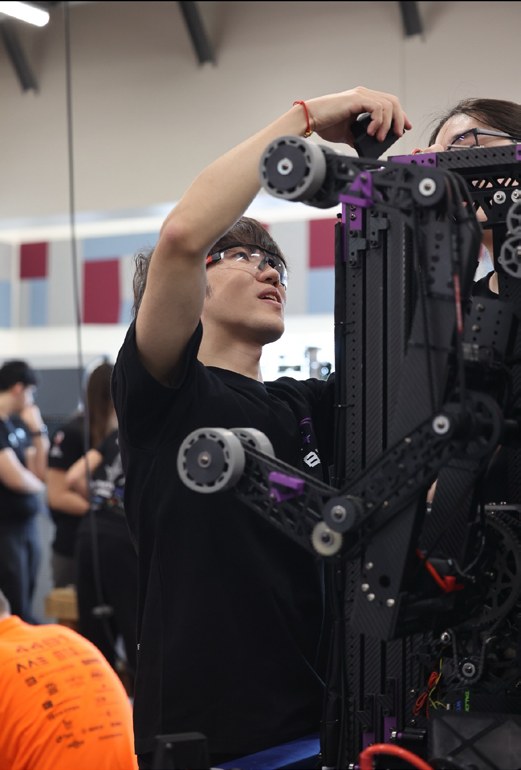
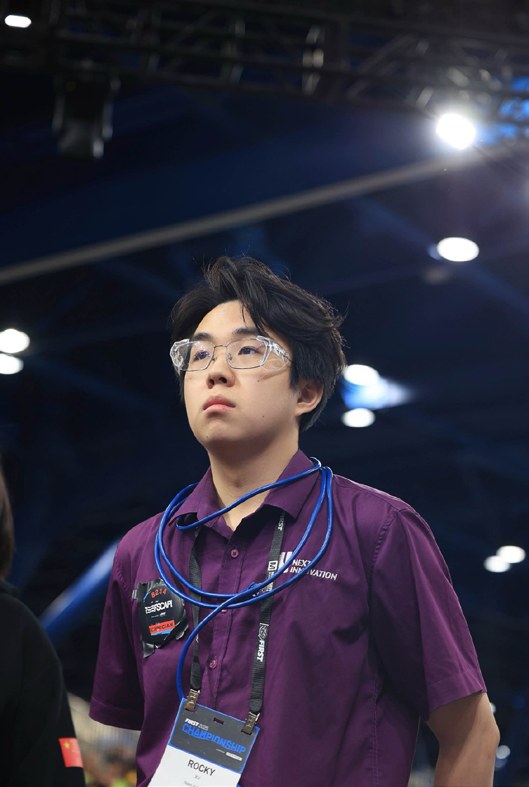
机械主导师
哥伦比亚大学机械工程学士
擅长三维建模、机械结构设计与仿真。教学时会把整个赛季的研发经历带进课堂,引导学生从需求出发设计方案,再用模型、原型和测试去验证自己的判断。
三维建模 · 机械结构设计 · 仿真
个人参赛与指导经历
累计获得 69 项赛事奖项、14 次区域赛冠军,3 次进入爱因斯坦冠军赛。
软件主导师
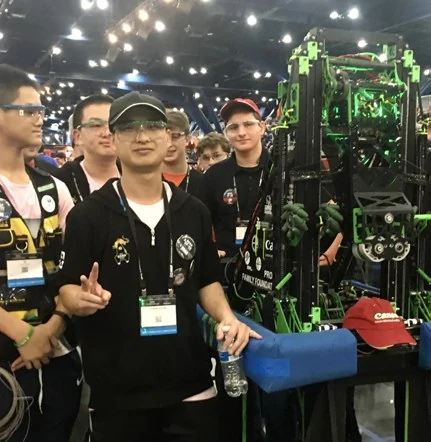
香港中文大学机器人研究中心技术负责人
擅长机器人控制算法与软件系统架构,还有 3 年 RoboMaster 参赛经历。他会把跨赛事的软件经验用到机器人系统开发里,帮学生真正理解代码是怎么和实机配合起来的。
机器人控制算法 · 软件系统架构
个人参赛与指导经历
累计获得 25 项赛事奖项,包括 3 次区域赛冠军、2 次程序专项奖。
机械导师
江苏大学硕士
长期参与团队管理、课程研发与工程教学,亲历 FRC、RCJ、FLL 等多个机器人竞赛。FRC 参赛与指导生涯累计拿下 29 项奖项。
软件导师
Koishi 核心维护者
擅长机器人控制算法、嵌入式系统与 Web 开发,曾带队研发地下管网无人化检测与三维重建设备。2017 年中国国际技能大赛移动机器人项目(邀请赛)上,他和搭档拿到了全场最高成绩。
机械导师
开放式机械设计导师
擅长机械设计、搭建与加工,带着学生从方案讨论、原型制作开始,一步步完成系统集成与调试。
机械导师
重庆大学学士
擅长参数化三维建模、钣金设计与 3D 打印,也参与机械课程的设计与教学。做项目时,既讲究结构实用,也看重设计表达。
加工与策略导师
英国卡迪夫城市大学学士
长期带赛场操作团队(Drive Team),负责驾驶员训练、战术分析与设计、比赛数据分析,也管学生团队的组织与配合。
策略导师
悉尼大学建筑学院硕士
擅长比赛策略与数据分析,同时有赛事裁判、评审,以及大型活动策划与记录的经验。
机械与项目导师
香港浸会大学学士
擅长机器人机械设计、加工制造与创新项目管理,曾带领团队拿下 RoboMaster 单项赛第一名。
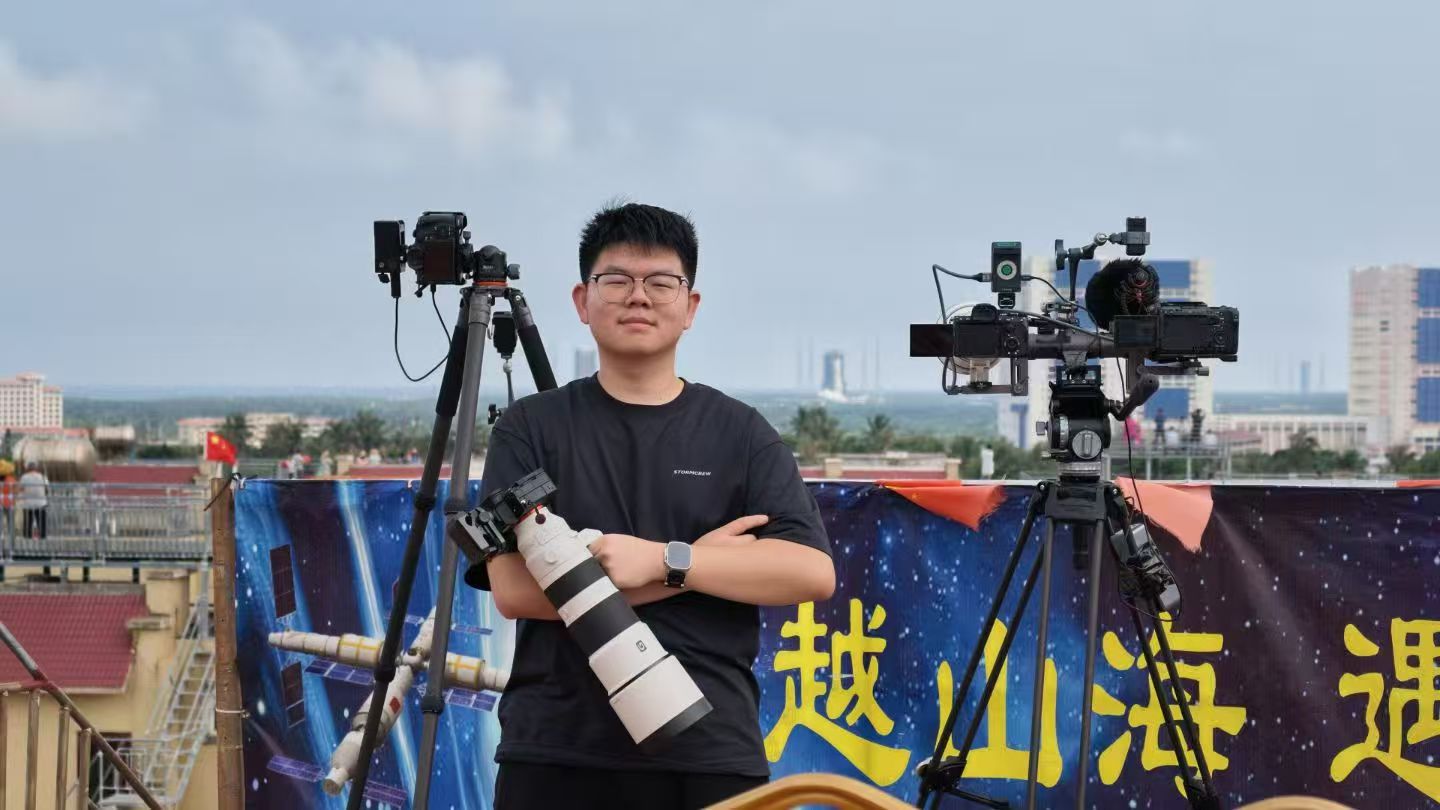
机械与媒体导师
大疆创新合作摄影师
CCTV 合作摄影师
参与过多款影像产品测试,作品曾发表于南方都市报、深圳教育及珠海日报。他把赛事影像经验用在工程项目记录上,帮团队把制作过程和项目成果更好地呈现出来。
软件导师
北京邮电大学学士
拥有丰富的机器人系统开发经验,主要负责控制算法、AI 视觉识别及自动化流程的开发与调试。
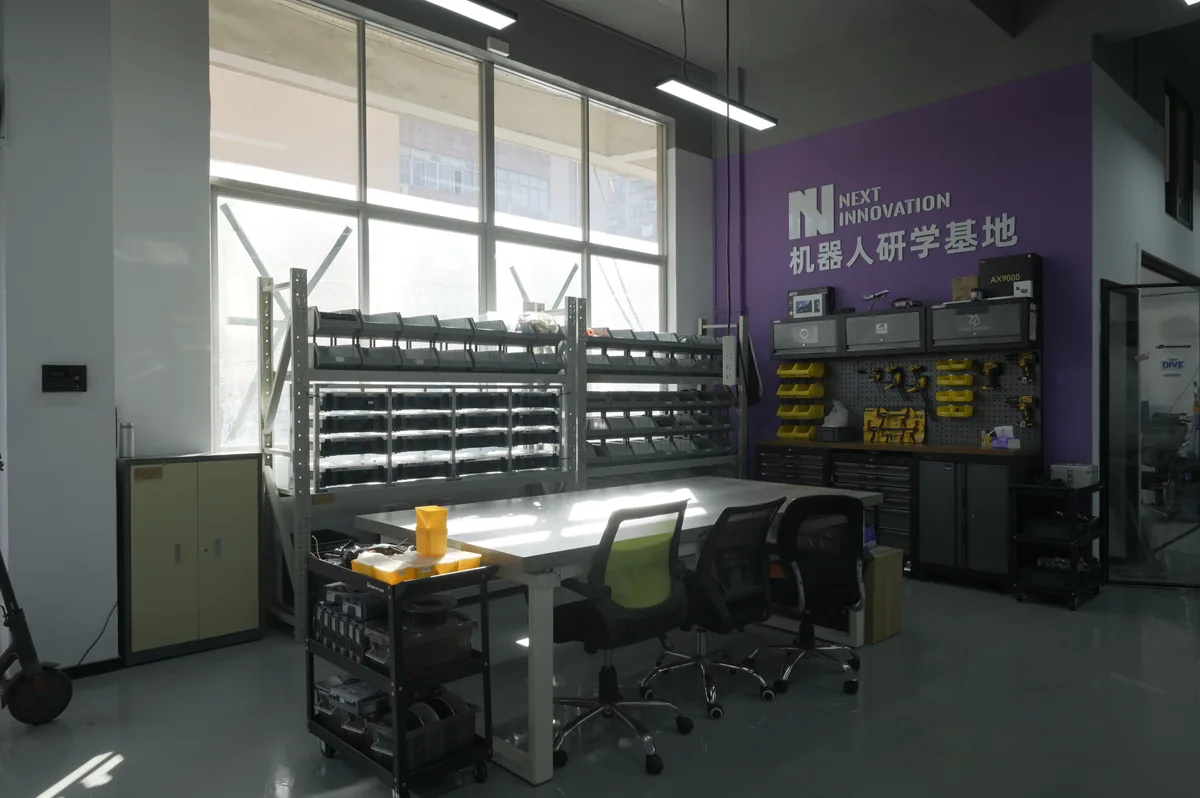
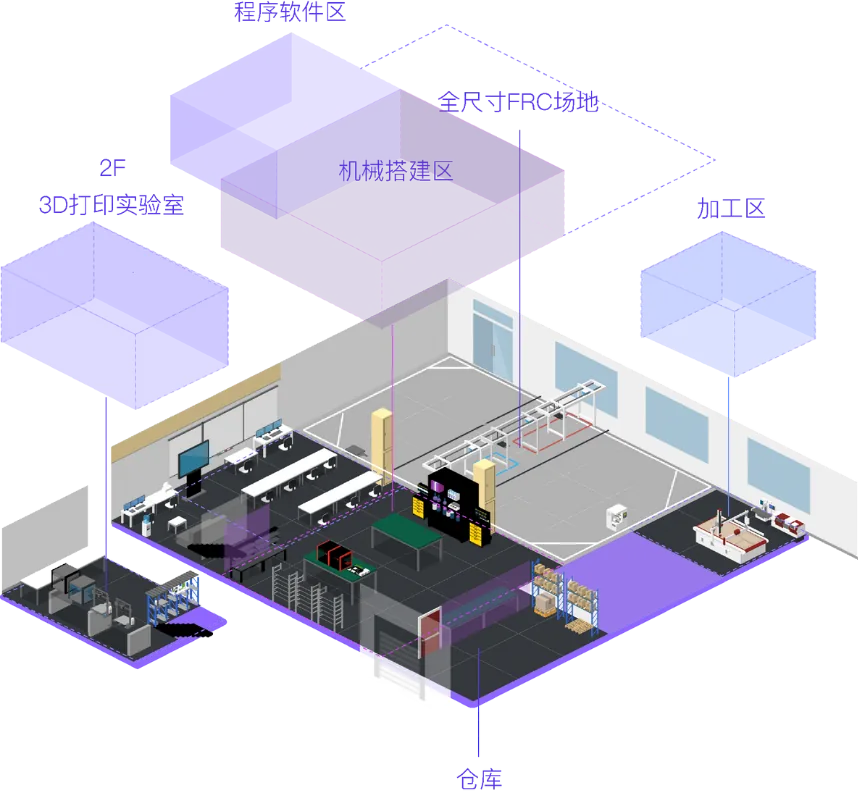
基地配有 CNC 数控加工中心、激光雕刻机、3D 打印和光固化设备,零件加工、机器人装配与调试都能在这里完成。
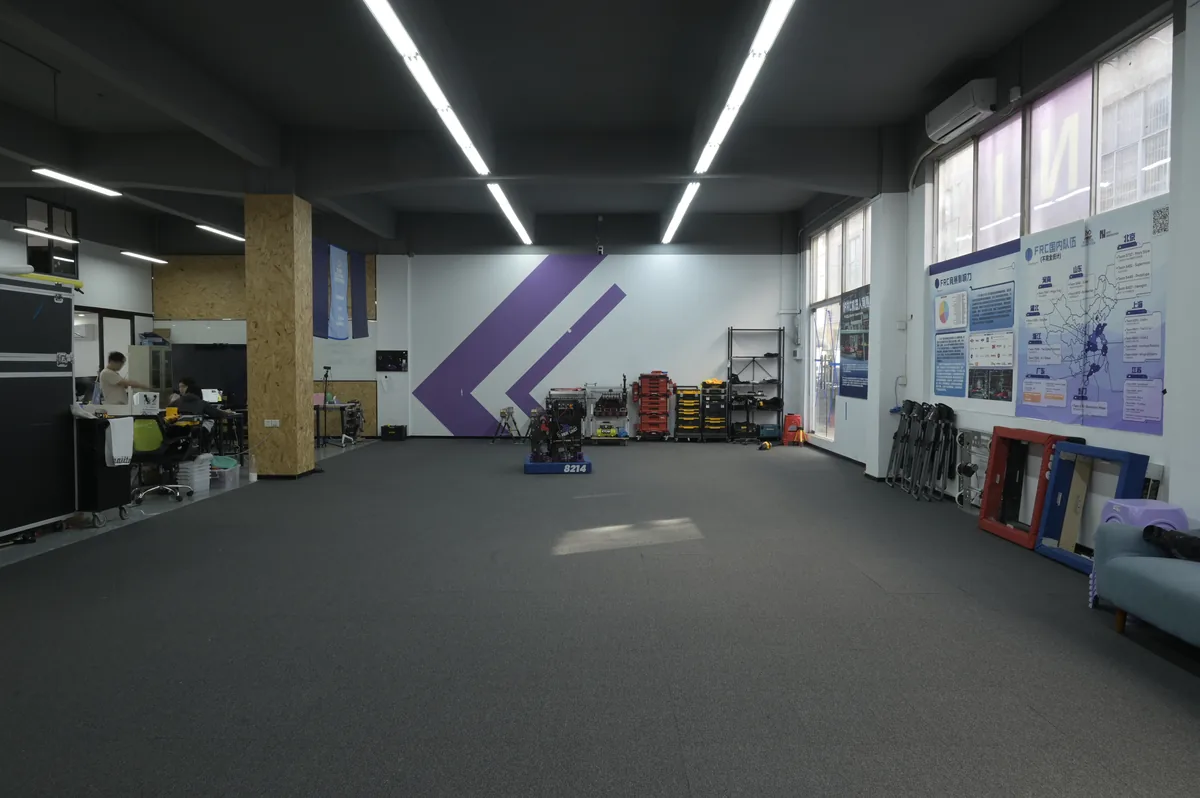
程序软件区、机械搭建区和训练场地连成一片,编程调试、装配测试、路径测试与驾驶练习都能在这里进行。小组可以随时讨论方案、动手制作,再当场检验机器人的实际表现。
扫码添加邓老师微信,咨询秋季课程与报名安排。